 GAMESLASH
NVIDIA เปิด MotionBricks ใช้ AI เชื่อมท่าทางตัวละครแบบเรียลไทม์
โดย GameSlash
รู้จักเครื่องมือสร้างปฏิสัมพันธ์กับฉาก พร้อมโมเดลมนุษย์และหุ่นยนต์ และเงื่อนไขเครื่องกับสิทธิ์ใช้งานที่คนทำเกมควรตรวจ
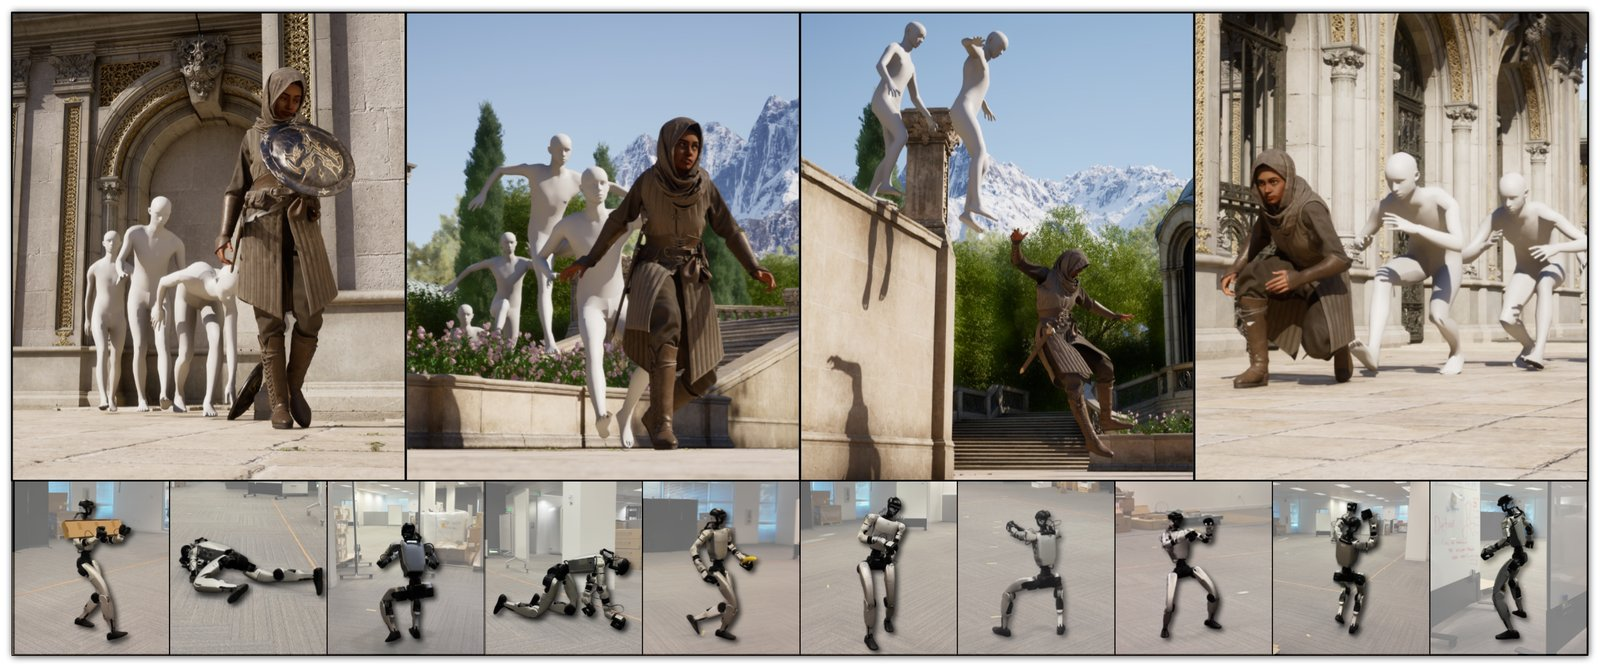
NVIDIA เปิดโครงการ MotionBricks ในคลังโค้ดของตัวเอง พร้อมโมเดลที่ฝึกไว้แล้วสำหรับตัวละครมนุษย์ SOMA และหุ่นยนต์ Unitree G1 จุดหลักคือการเปลี่ยนท่าเป้าหมายเพียงไม่กี่ท่าให้กลายเป็นการเคลื่อนไหวต่อเนื่อง พร้อมตัวอย่างสำหรับงานแอนิเมชันตัวละครที่ตอบสนองต่อการควบคุม คลังโค้ดทางการ มีทั้งระบบรันด้วย Python เดโม และเครื่องมือแก้ไข
กำหนดท่าเป้าหมาย แล้วให้โมเดลเชื่อมการเคลื่อนไหว
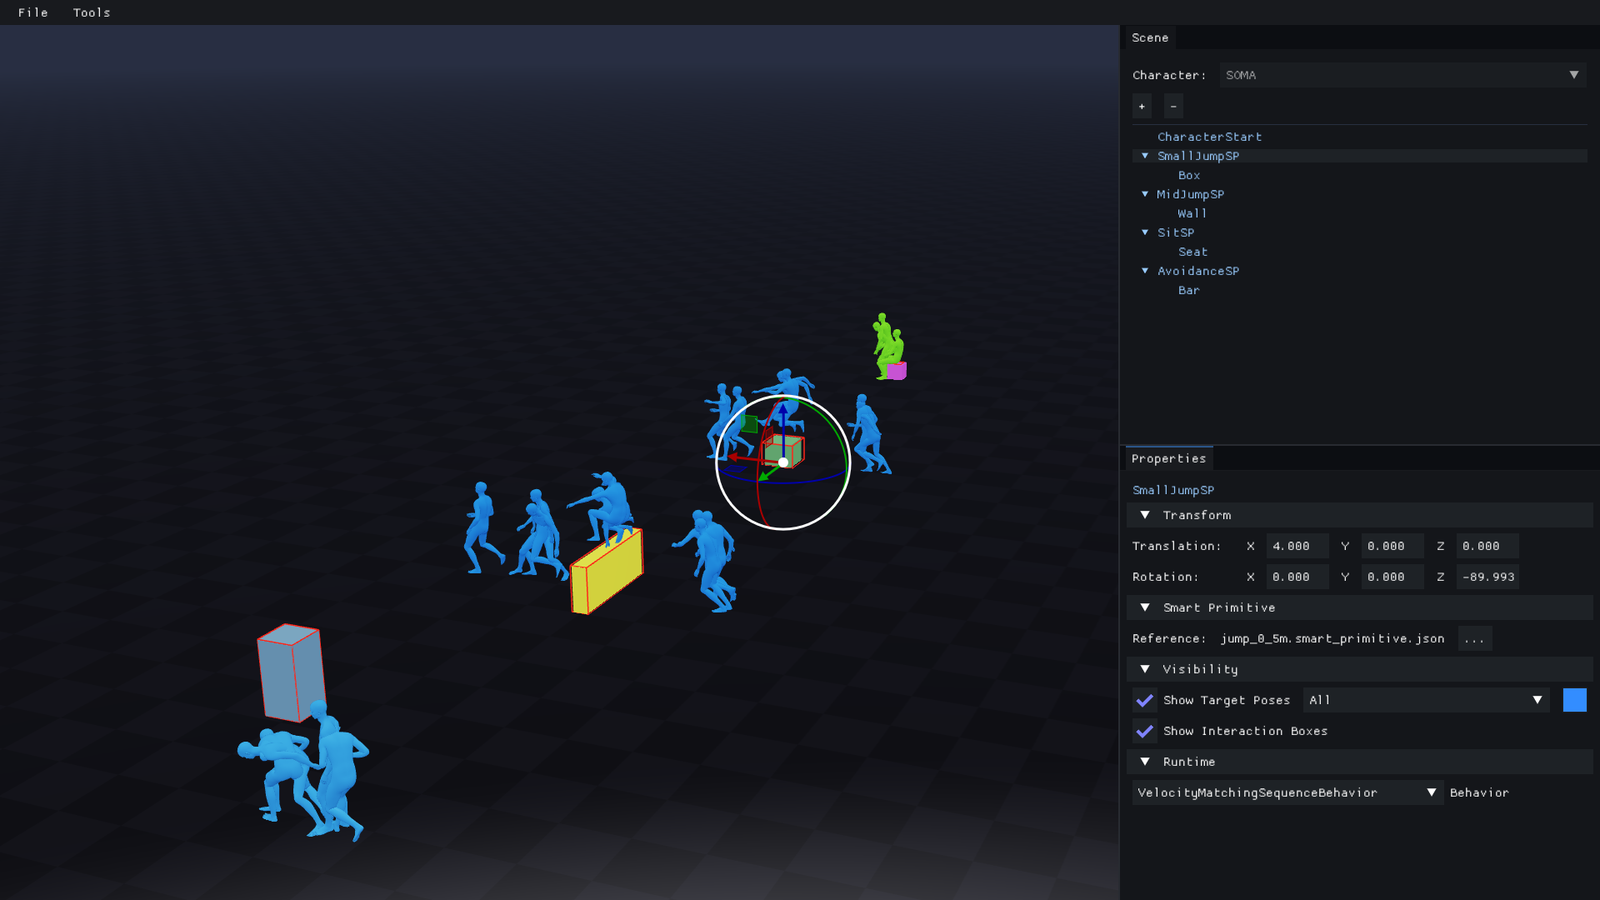
MotionBricks รับท่าล่าสุด 4 ท่าและท่าเป้าหมายสูงสุด 4 ท่า ก่อนสร้างการเคลื่อนไหวเชื่อมระหว่างกัน เมื่อนำผลแต่ละช่วงมาต่อกันก็จะได้ลำดับการเคลื่อนไหวที่ยาวขึ้น ส่วน Smart Primitives ใช้จัดชุดท่าเป้าหมายรอบวัตถุ ทำให้ประกอบพฤติกรรมอย่างการกระโดดข้ามสิ่งกีดขวางและการนั่งเข้าด้วยกันได้โดยไม่ต้องฝึกโมเดลใหม่
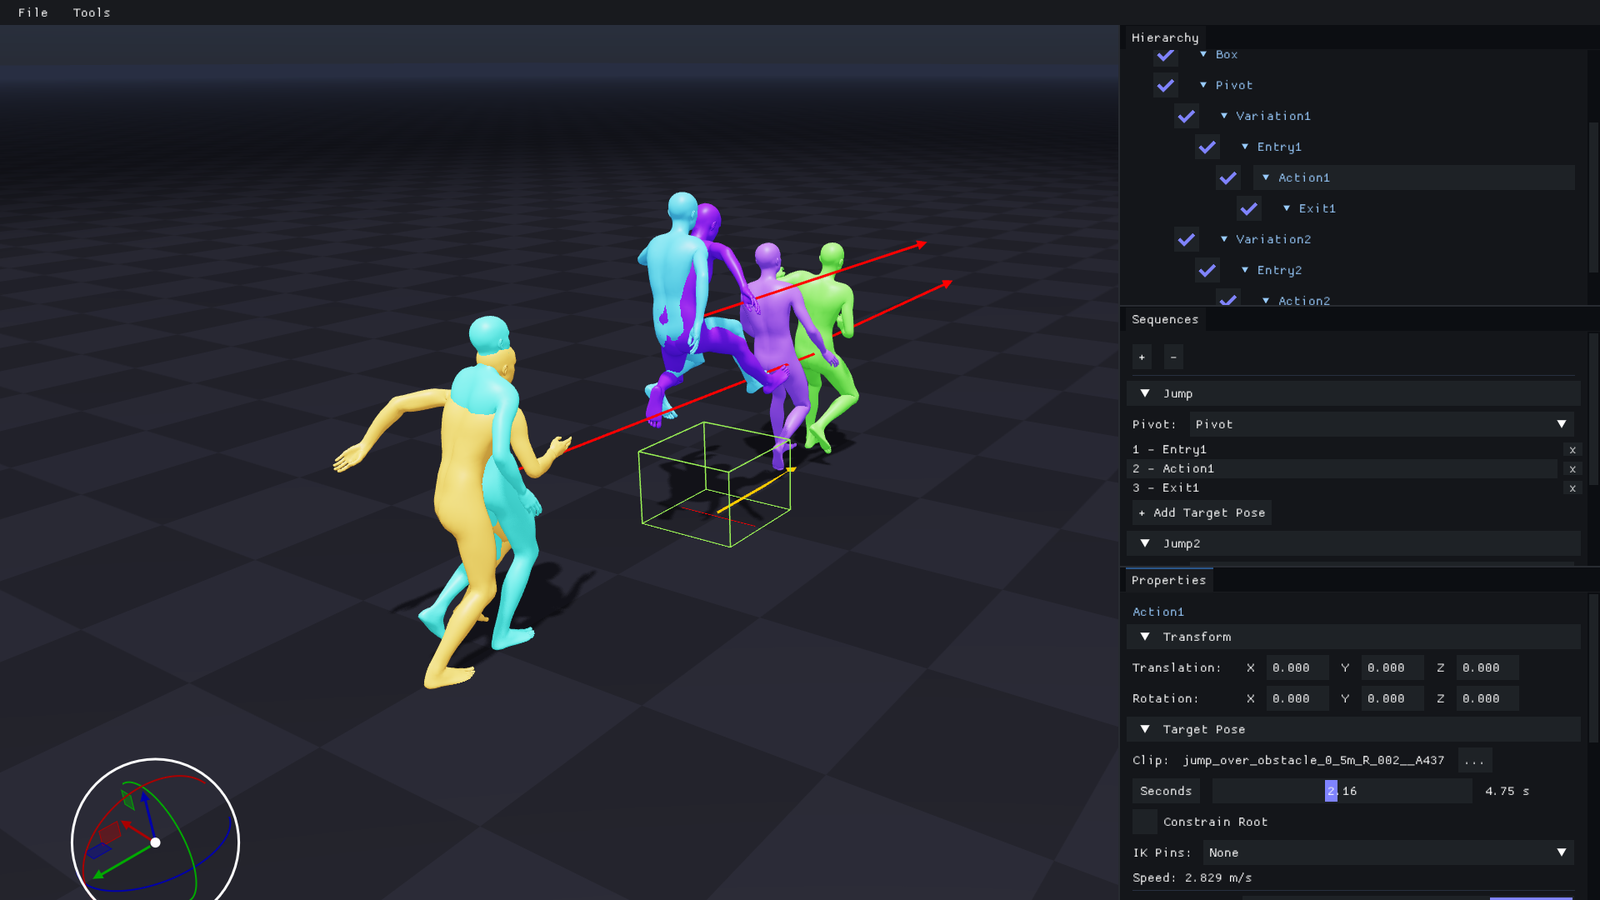
สำหรับคนทำเกม ประเด็นที่ใช้ต่อได้คือการควบคุม แอปพลิเคชันเป็นฝ่ายกำหนดท่าเป้าหมาย ส่วนโมเดลสร้างการเคลื่อนไหวระหว่างท่า เดโม Scene Preview แสดงการเดิน วิ่ง ย่อตัว และปฏิสัมพันธ์กับวัตถุ พร้อม Smart Primitive Editor และ Scene Editor สำหรับสร้างปฏิสัมพันธ์และจัดฉาก เครื่องมือชุดนี้เป็นจุดเริ่มต้นสำหรับนำไปเชื่อมกับระบบของผู้พัฒนา ยังไม่ใช่ปลั๊กอินเกมเอนจินสำเร็จรูป
ระบบรันที่ให้มาต้องใช้ NVIDIA GPU
ระบบรันที่แนบมาใช้ TensorRT จึงต้องมี NVIDIA GPU โดย NVIDIA ระบุว่าทดสอบเดโมบน Windows และ Linux แบบ x86-64 ด้วย RTX 4090 ข้อมูลนี้เป็นเครื่องที่ใช้ทดสอบ ไม่ใช่สเปกการ์ดจอขั้นต่ำที่ยืนยันแล้ว ส่วนโมเดล ONNX ที่ฝึกไว้มีรวมอยู่ในคลังโค้ด
โค้ด โมเดล และคลิปตัวอย่างใช้สิทธิ์คนละชุด
โค้ดใช้ Apache 2.0 ส่วนโมเดลอยู่ภายใต้ NVIDIA Open Model Agreement ขณะที่คลิปการเคลื่อนไหวตัวอย่างมีเงื่อนไขสำหรับการประเมินแยกต่างหาก ผู้พัฒนาจึงควรตรวจสิทธิ์ของไฟล์ที่จะนำไปใช้ก่อนรวมไว้ในเกมที่เผยแพร่จริง ดูรายละเอียดสิทธิ์แต่ละส่วนในคลังโค้ด.